机器人本体
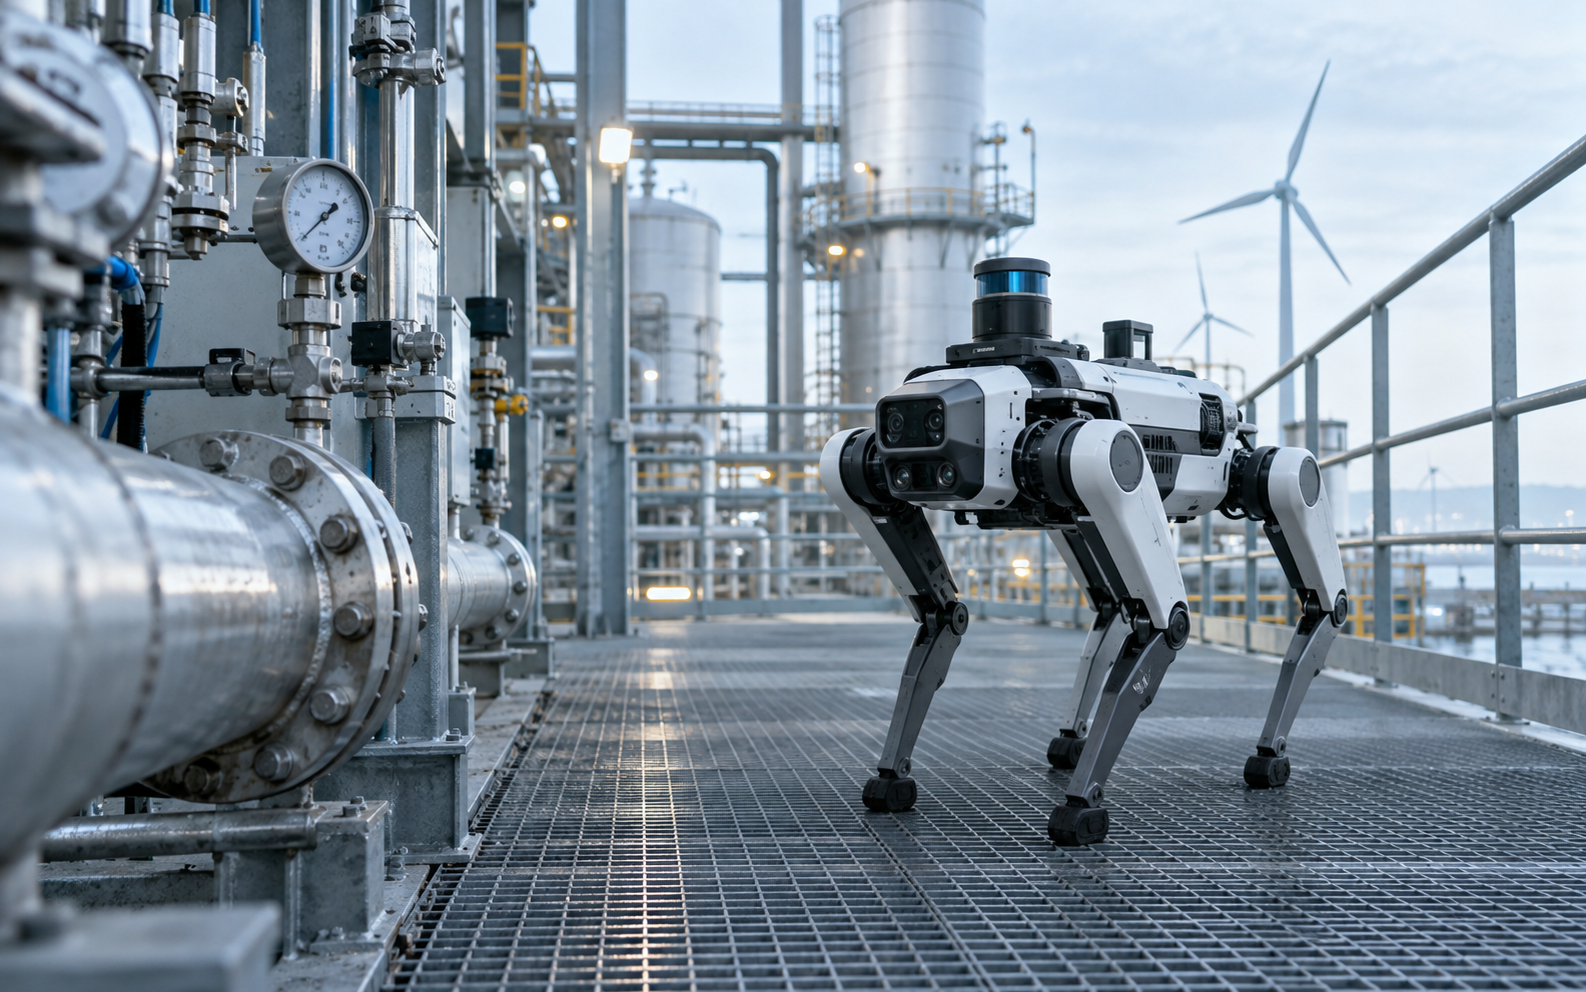
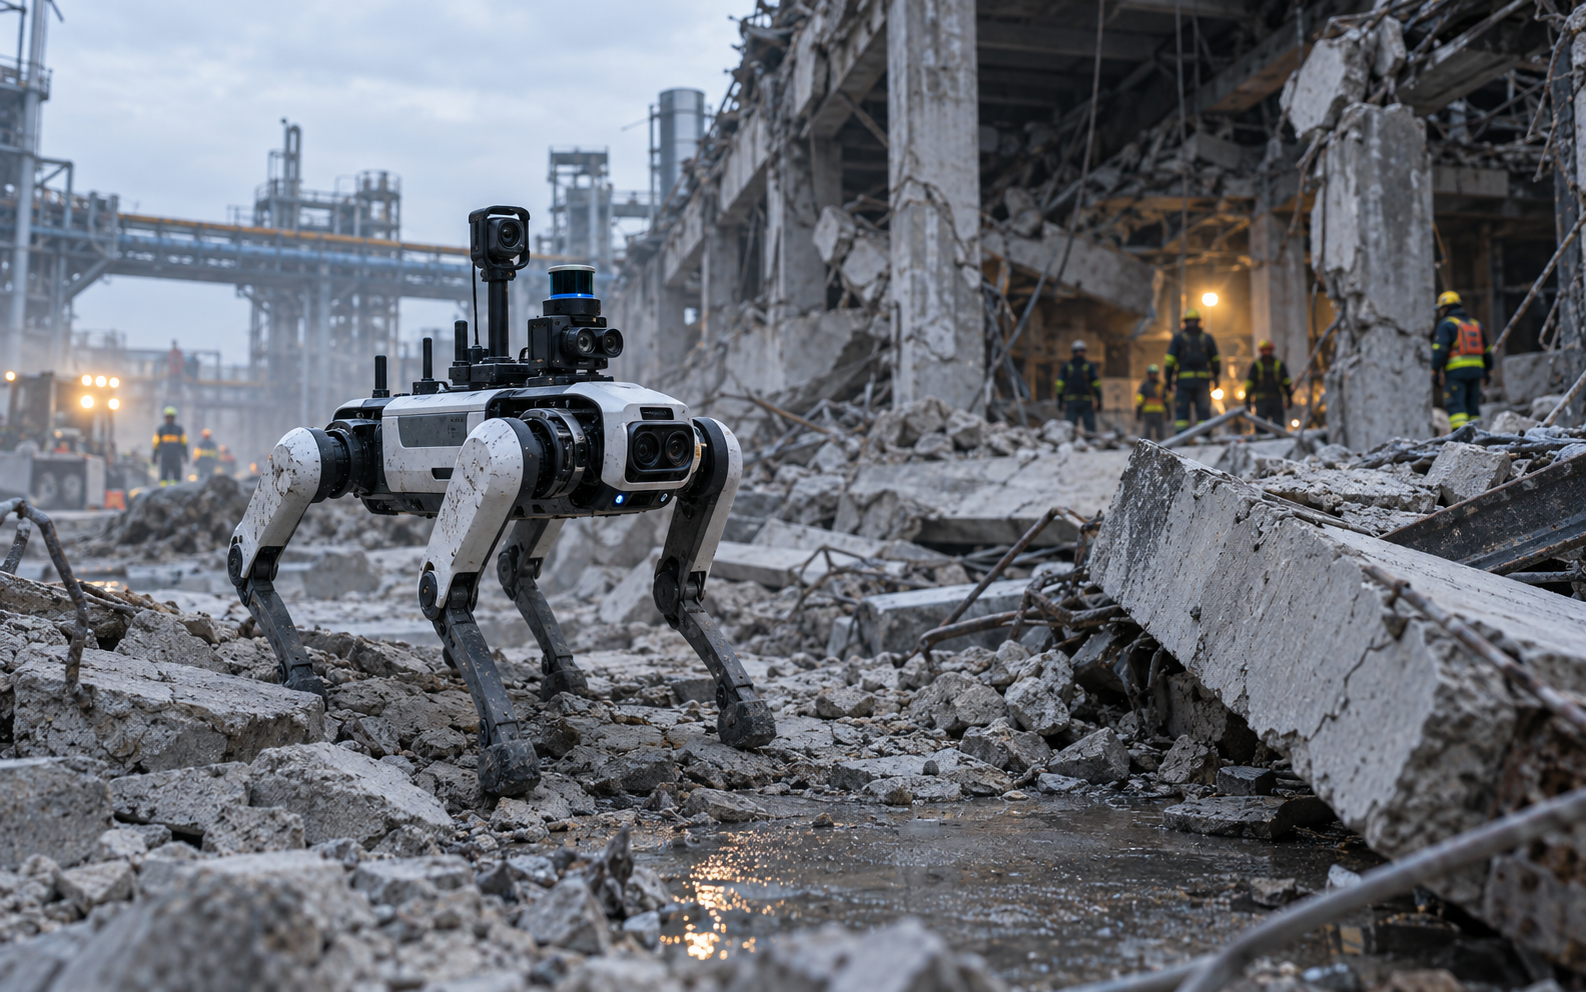
进入真实现场的可靠执行平台
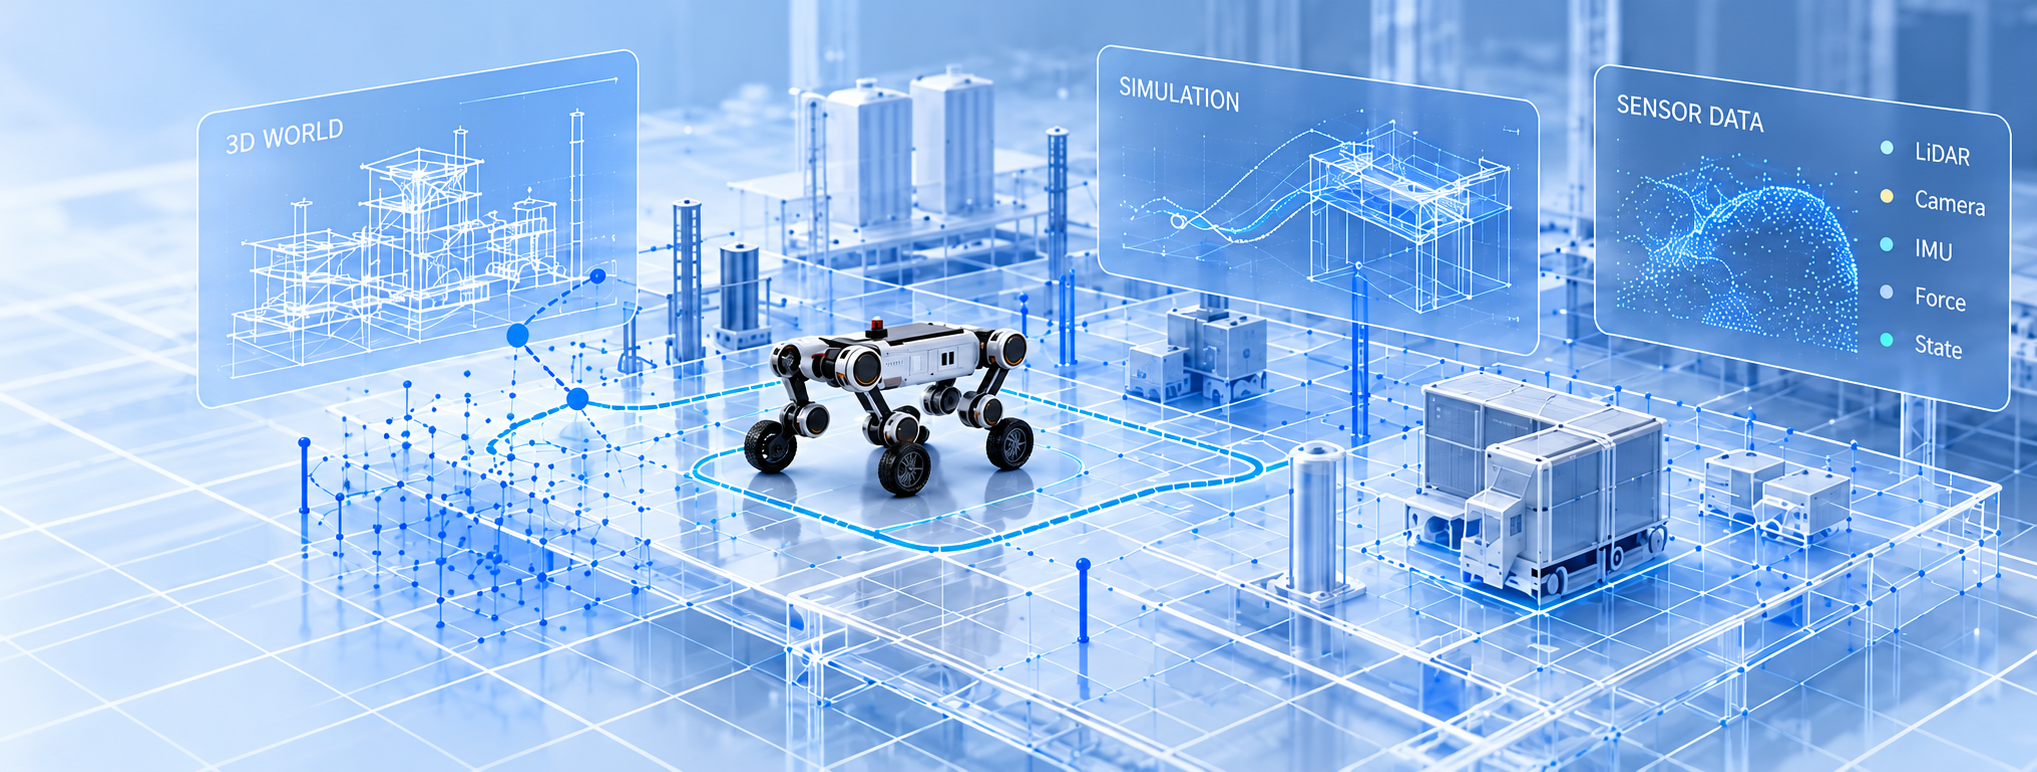
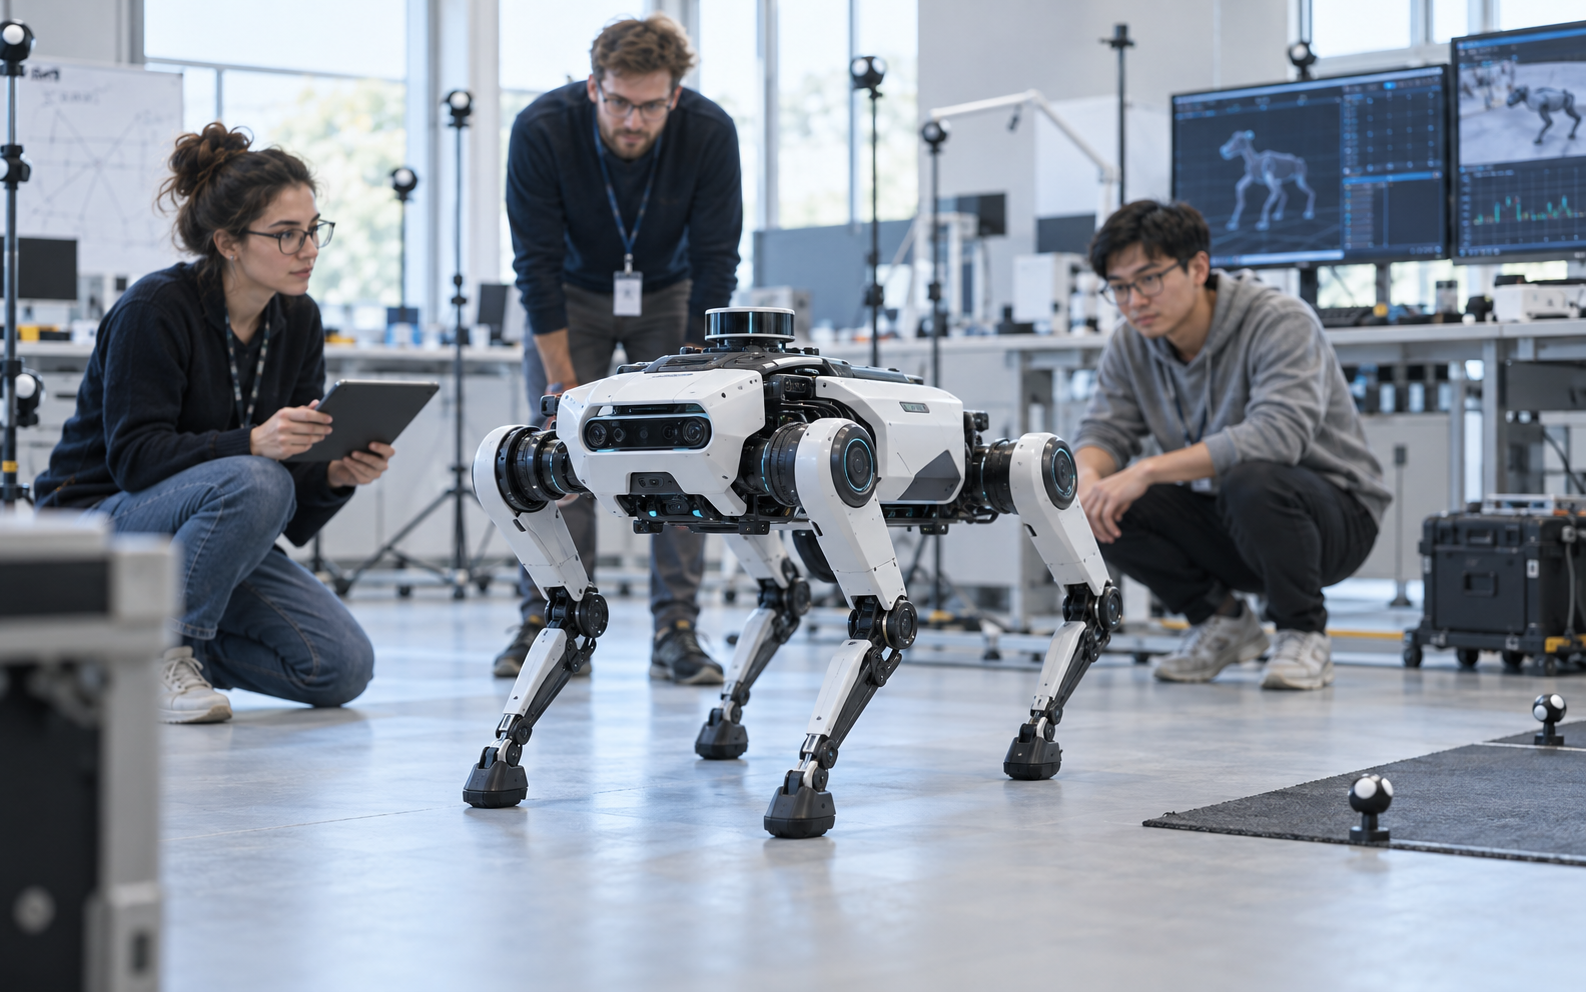
通过场景重建和物理仿真验证机器人策略,
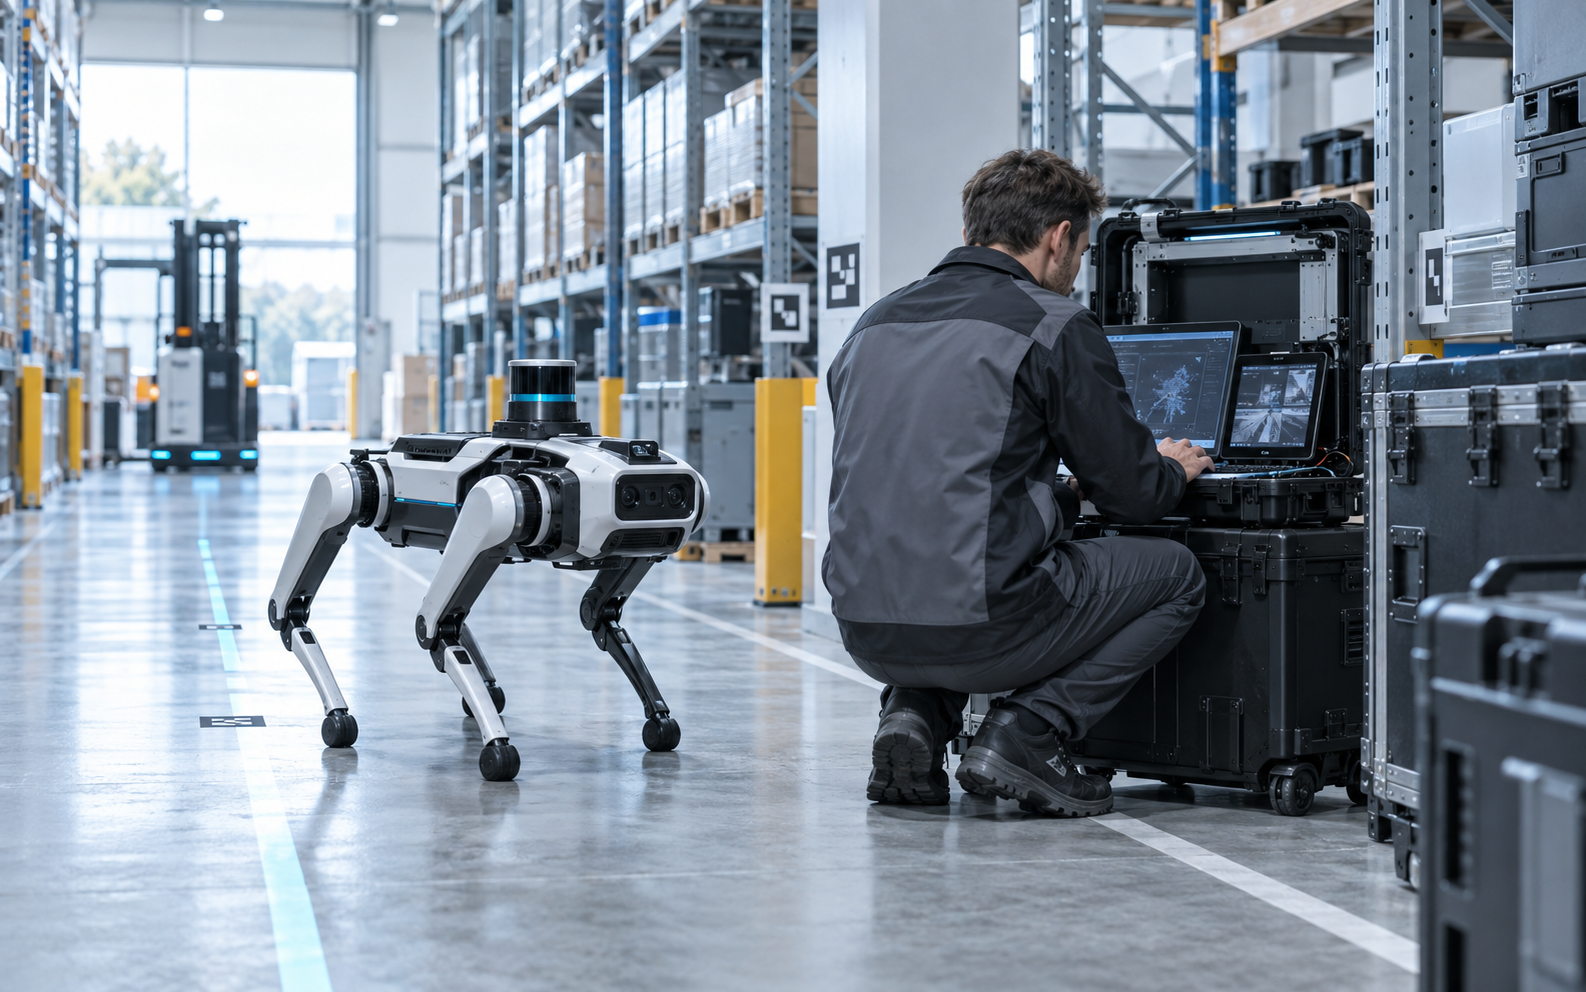
再用现场运行数据检查和改进。
进入真实现场的可靠执行平台
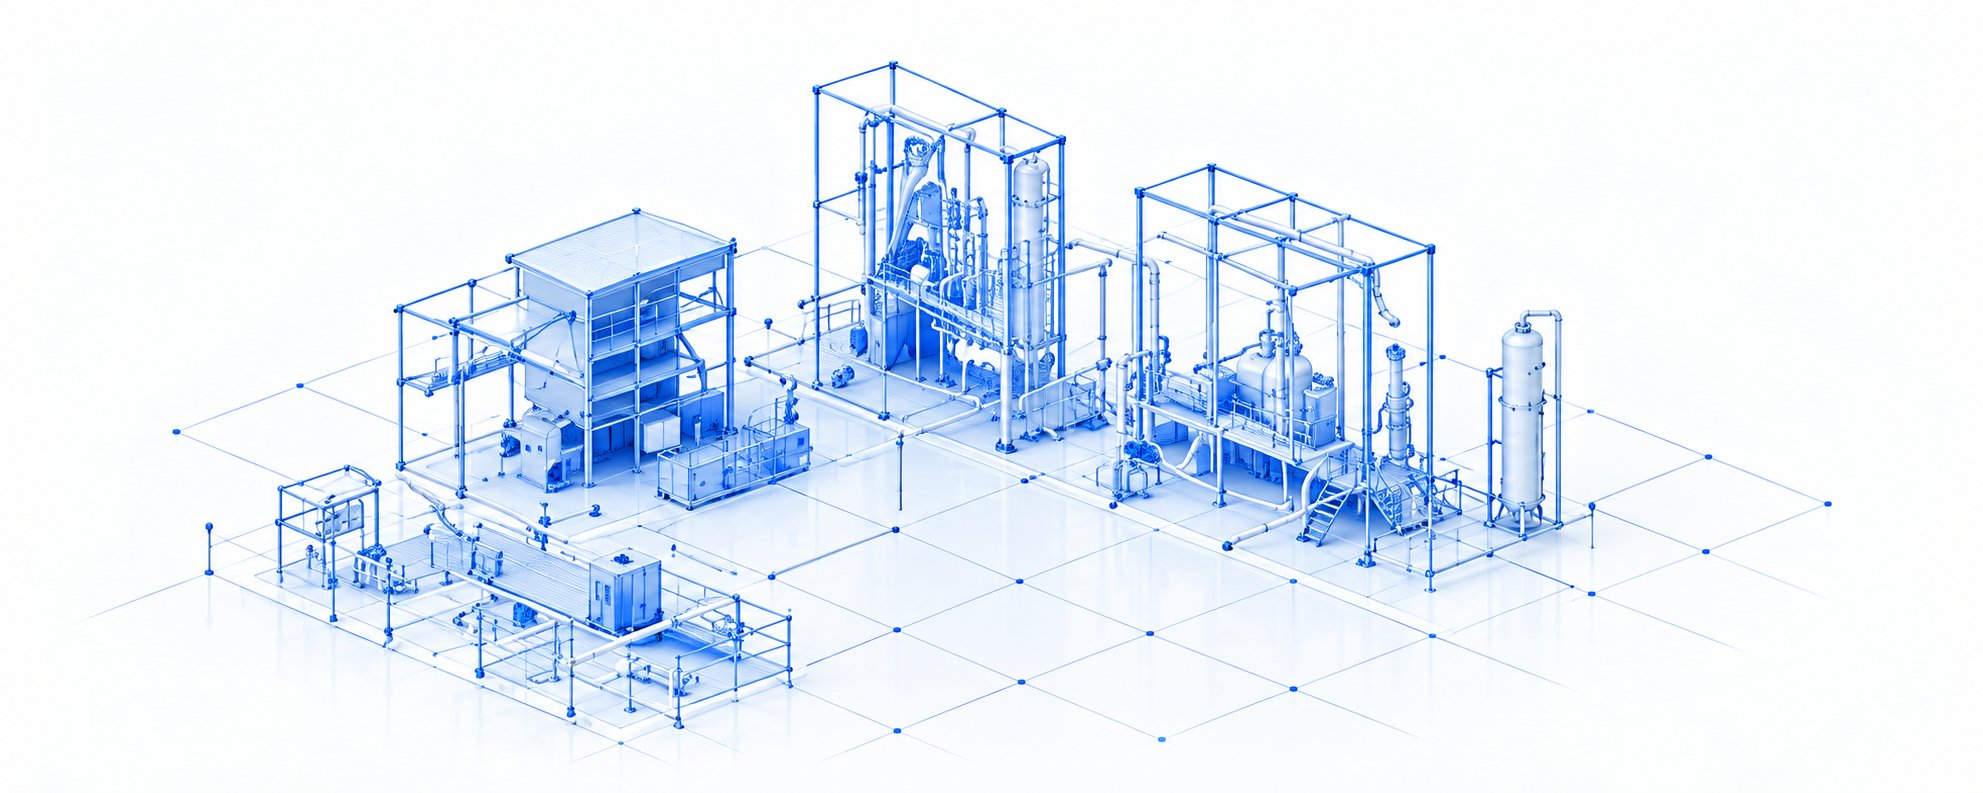
构建可重复验证的环境
在虚拟任务中迭代策略
回流并推动产品能力升级
下面展示机器人硬件、训练环境、控制系统与应用之间的关系。
激光、相机与 IMU 采集,为场景重建提供输入。
根据采集数据重建场景几何与表面纹理。
扩展布局、材质、光照与天气,生成更多可训练场景。
接入 MuJoCo / PhysX,模拟接触、动力学与传感器。
围绕强化学习、任务规划与巡检策略开展迭代验证。