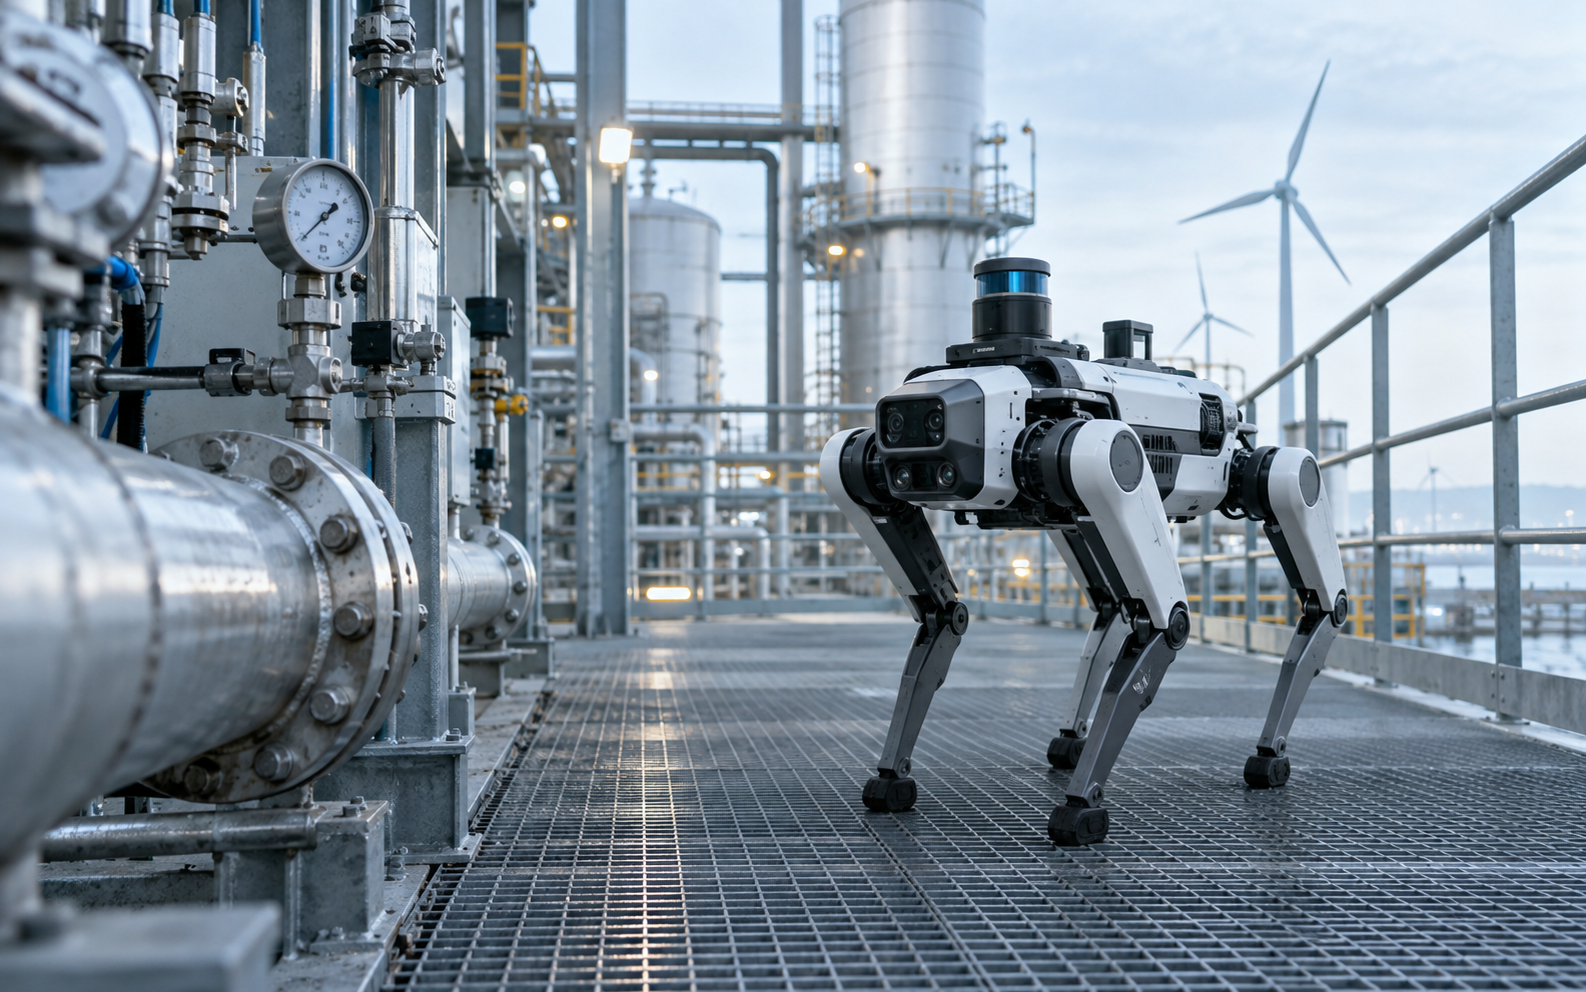
 场景示意
面向四类应用场景。
从工业巡检、应急作业、教育科研到系统集成,按任务需要了解方案组成。
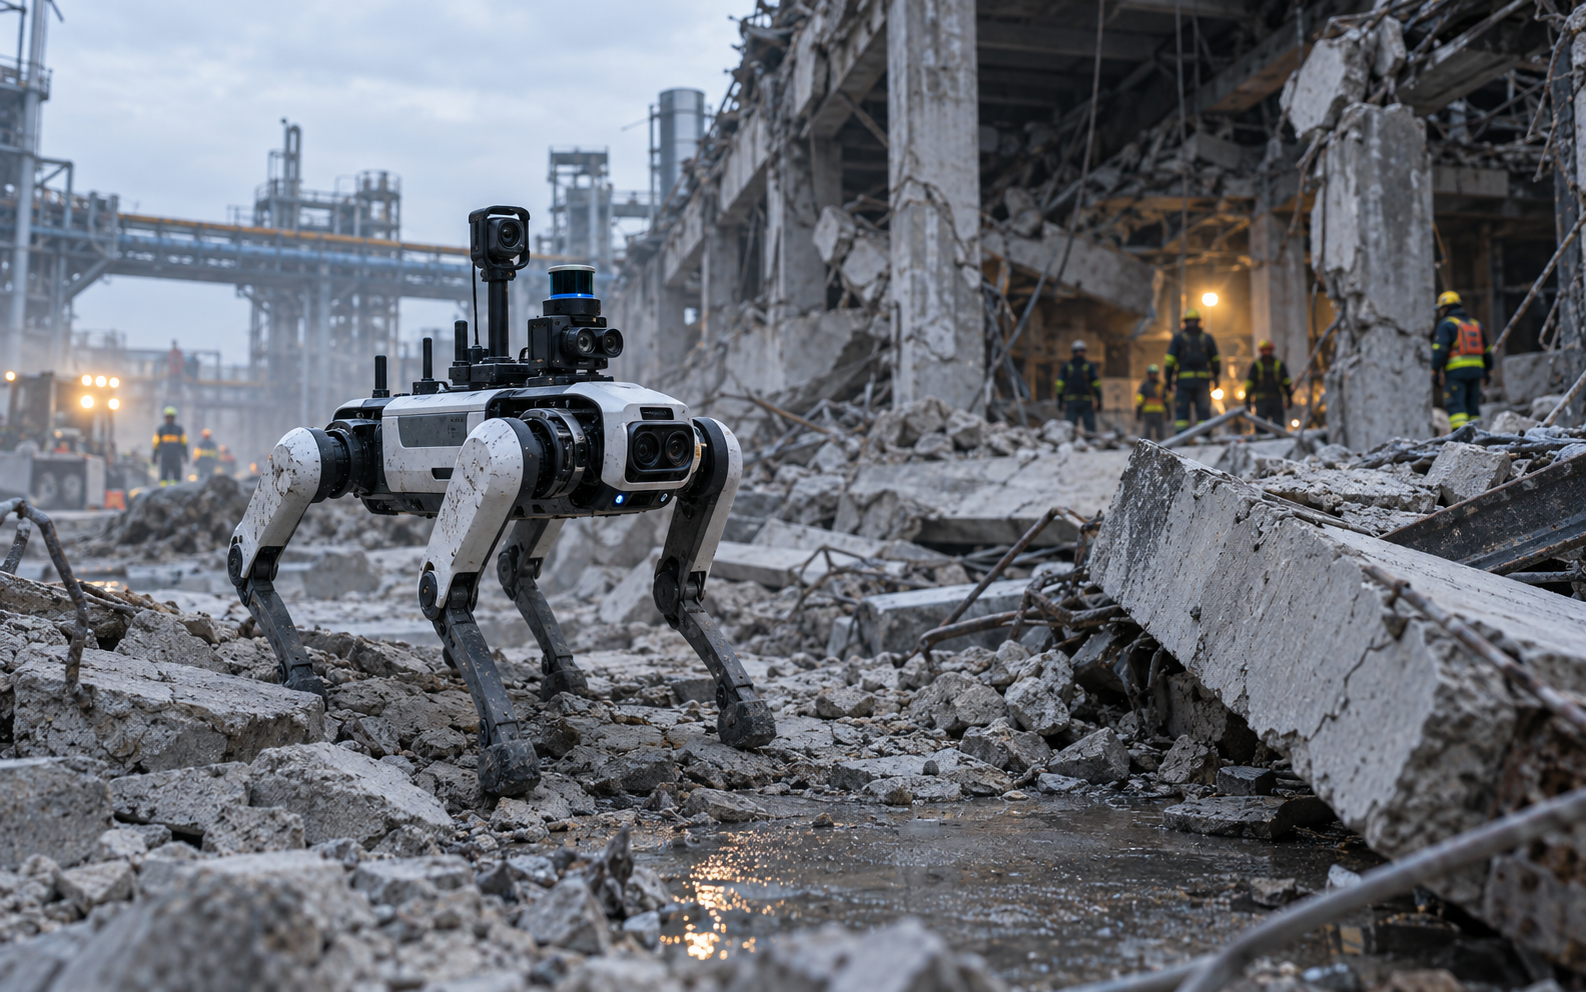 场景示意
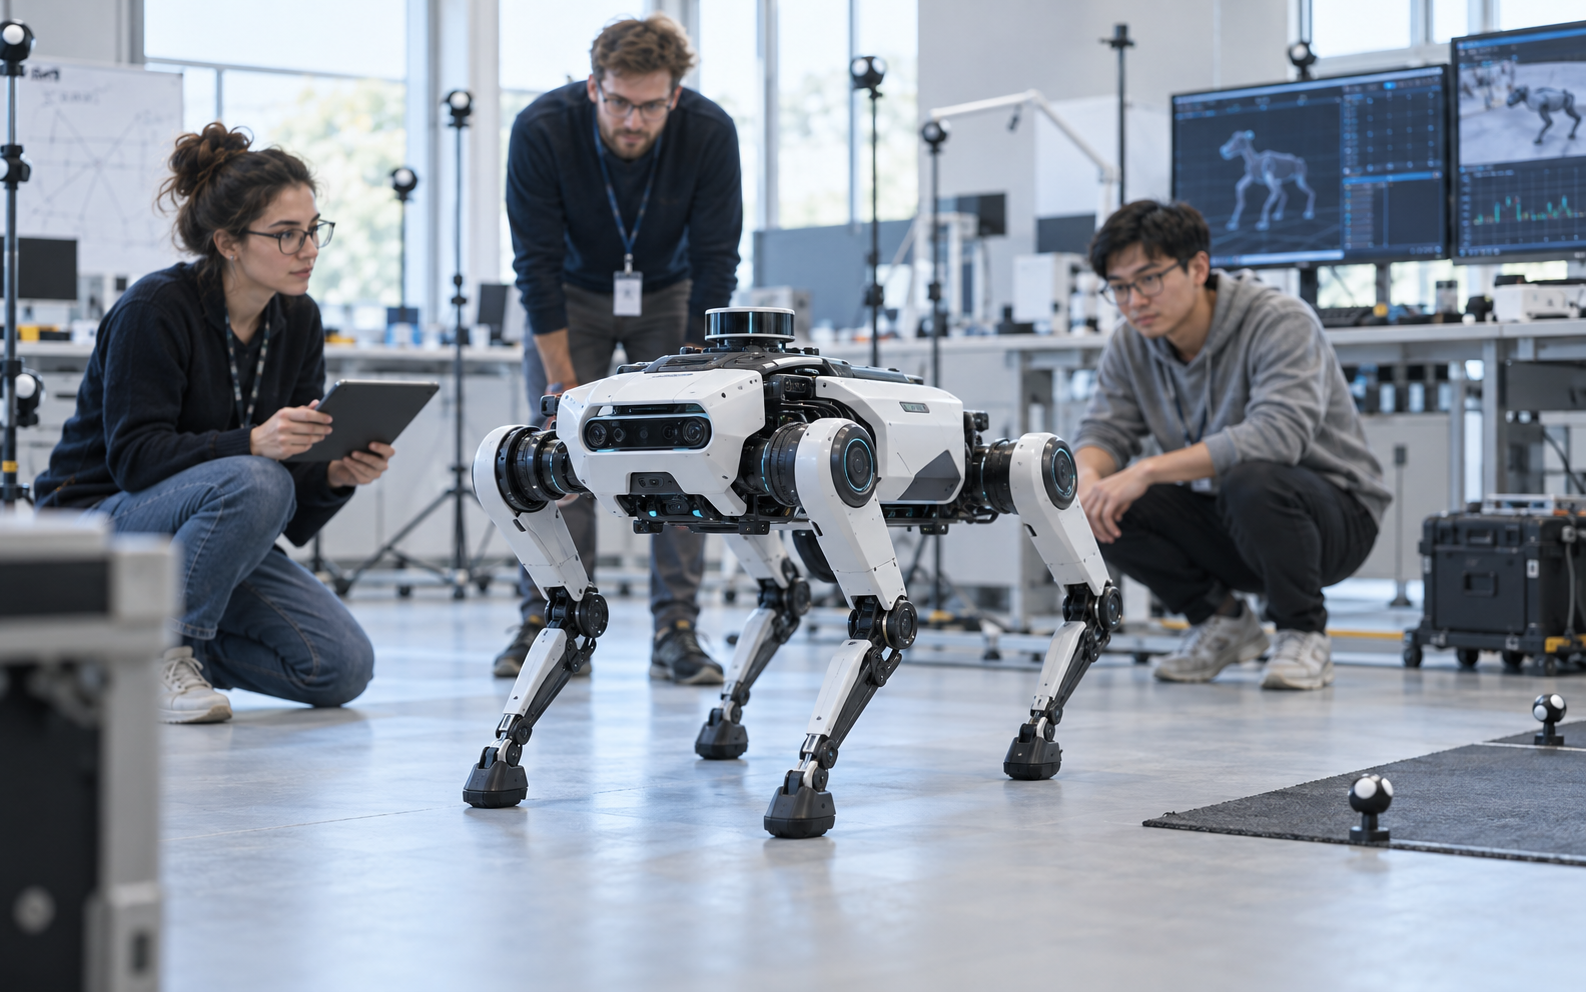 场景示意
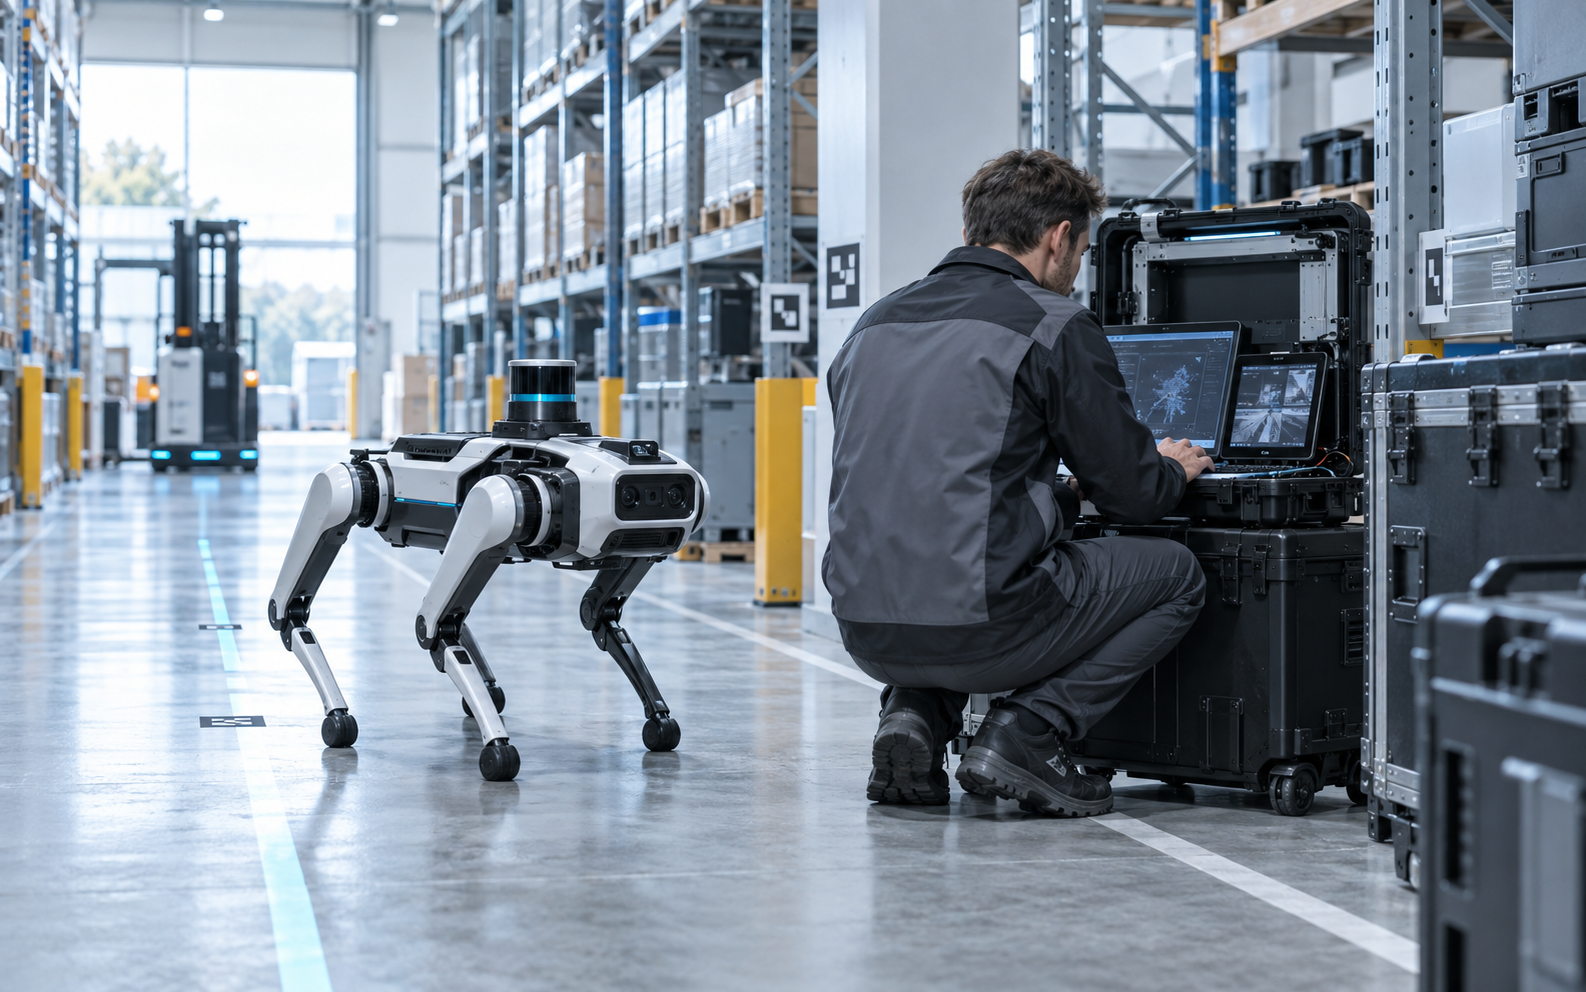 场景示意
教学开发与巡检,分别怎么用?
DOSO R1教育开发入门平台
在 DOSO R1 上开展教学与开发。
使用机器人本体、开放 SDK、仿真环境和课程内容,开展课堂实验、算法验证与实机开发。
轻量友好
适合教育、开发与轻量科研,降低上手门槛。
开放开发
开放接口、SDK 与 ROS 支持,方便二次开发和扩展。
课程体系
覆盖机器人本体、ROS、SLAM、AI 与具身智能开发。
学生共创
连接课堂、竞赛、项目实践与开发者社区。
DOSO R4智能作业旗舰平台
统一管理巡检路线、任务与记录。
配置巡检路线、采集点和执行周期,查看设备状态与异常告警,并通过远程运维回溯任务记录。
自主巡检
自主导航、定点到达与自动回充。
智能识别
面向仪表、热异常、设备状态与环境异常。
任务编排
配置路线、巡检点、周期与动作的统一任务流程。
远程运维
状态监控、异常告警、远程接管与数据回溯。
从需求验证,
到现场部署。
围绕真实任务,逐步验证、配置与部署。
- 1
需求梳理
明确环境、任务、数据与运维要求。
- 2
场景验证
用仿真和真机验证关键任务链路。
- 3
方案配置
确定平台、传感器和系统配置。
- 4
联调部署
完成接口、任务与现场环境联调。
- 5
持续迭代
让任务数据进入产品和模型迭代。