机械与电控
机械结构、关节驱动、电源系统与通信总线。
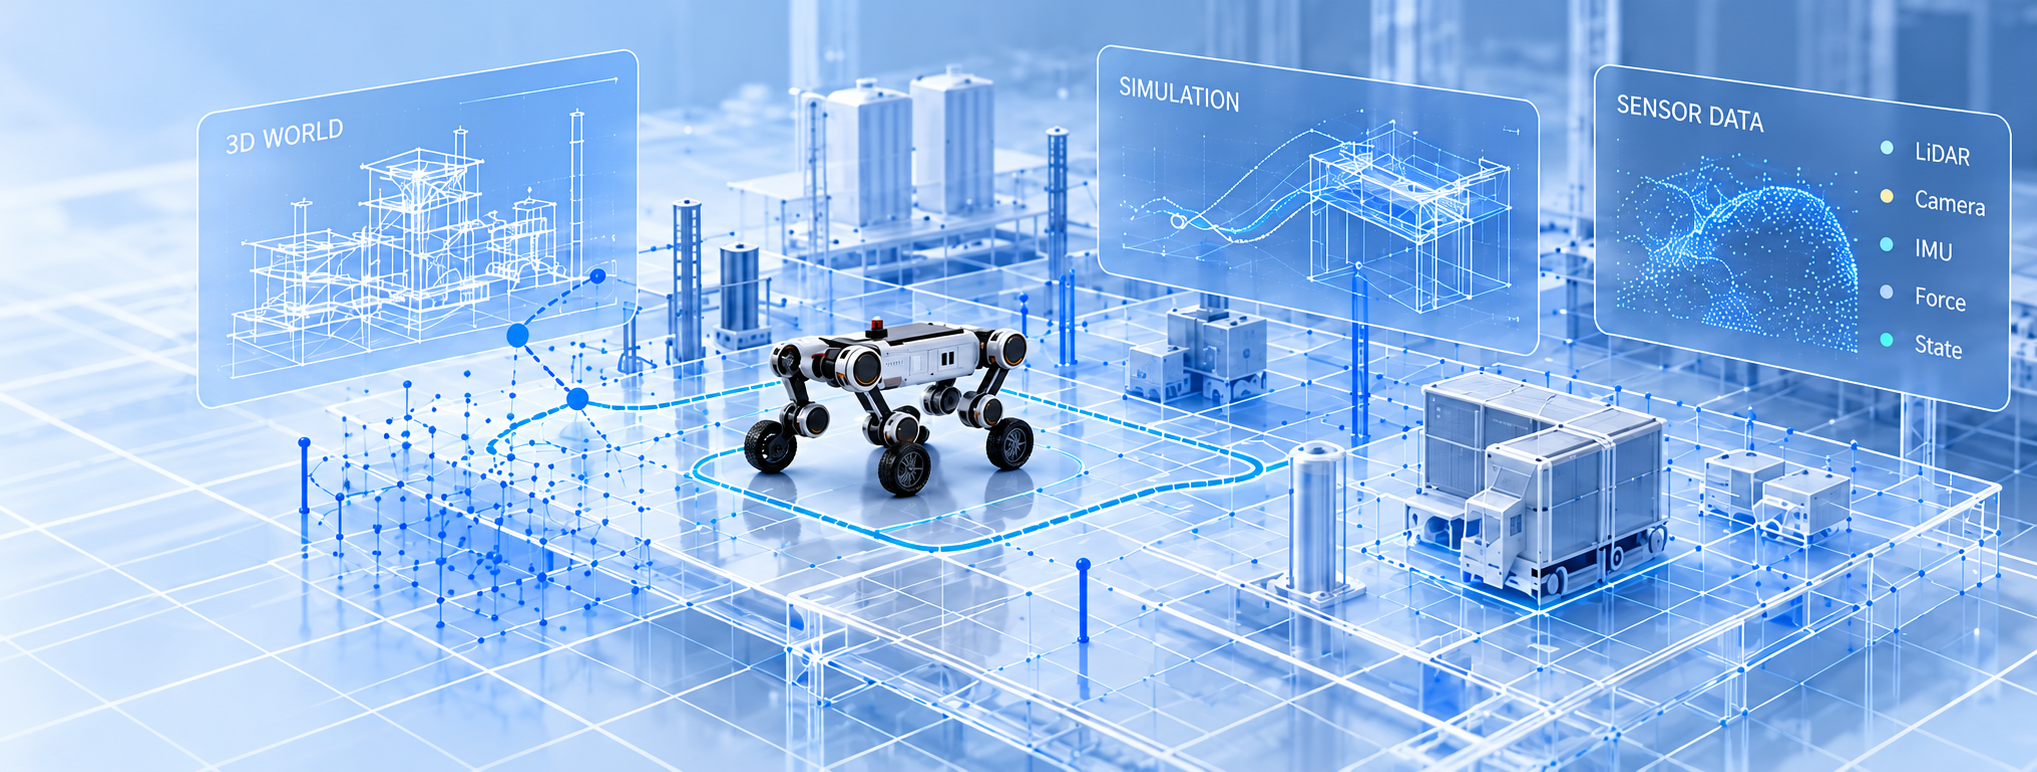
我们研发四足机器人与智能系统,面向巡检、应急作业和科研教育。除了机器人本体,也提供开发接口、仿真工具与部署支持。
研发覆盖机械结构、电控、运动控制、感知算法和软件平台,配合产品开发与现场调试。
机械结构、关节驱动、电源系统与通信总线。
步态控制、姿态稳定、状态估计与地形适应。
视觉感知、传感器融合、障碍识别与环境理解。
ROS、SDK、API、仿真平台与数据接口。
根据地形、载荷和任务要求选择机器人,在教育科研、巡检或园区现场开展验证。
记录运行状态、传感器数据和任务结果,用于排查问题、调整算法与模型。
整理任务配置、调试记录和使用经验,为后续部署提供参考。
写下使用环境、需要搭载的设备和作业要求,整理成一份项目需求单。
准备需求单